
朱爱斌
创新港校区2号巨构
 团队新闻
发布时间:2026-03-01
文章标题:我团队毛涵、武鑫雨博士完成答辩顺利毕业
内容:
我团队毛涵、武鑫雨博士完成答辩顺利毕业
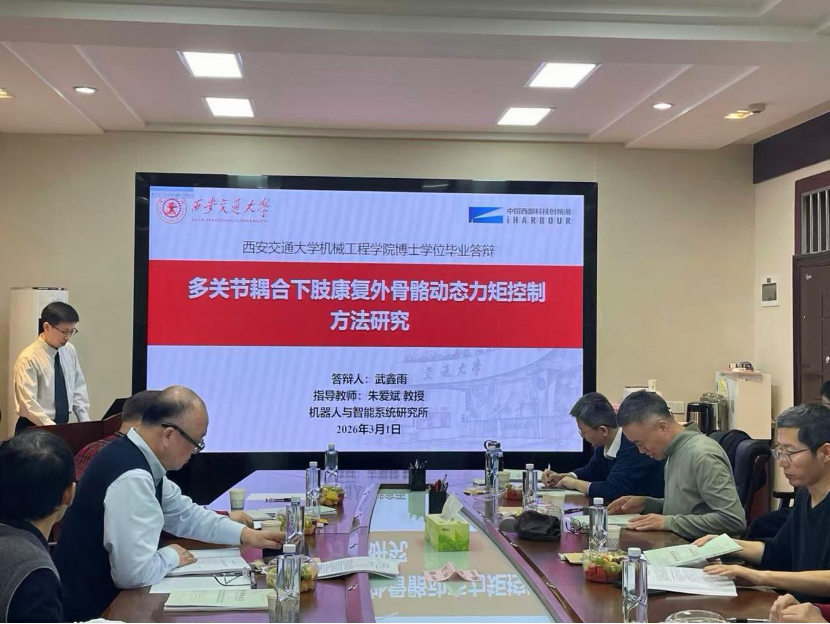
2026年03月01日,西安交通大学2021级博士研究生毛涵、武鑫雨在西安交通大学兴庆校区机械学院第一会议室顺利举行博士学位论文答辩。本次答辩委员会由西安交通大学周光辉教授担任主席,委员包括长安大学张新荣教授、陕西科技大学任工昌教授、西安交通大学张小栋教授和朱永生教授,答辩秘书由西安交通大学张政副教授担任。
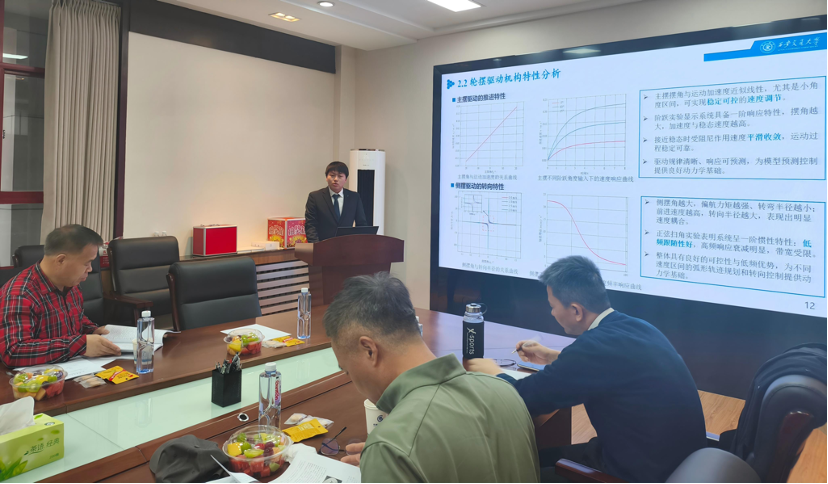
毛涵的博士学位论文题目为《轮摆复合驱动球形机器人动力学建模及自适应模型预测控制方法研究》。该研究依托陕西省重点研发计划项目,深入开展了轮摆复合驱动球形机器人动力学建模及自适应模型预测控制方法研究,选题具有重要的理论意义和工程应用价值。论文取得的创新性成果包括:设计了一种轮摆复合驱动球形机器人,解决了传统球形机器人推力不足、转向不灵活和姿态稳定性差的问题;建立了球形机器人主摆、侧摆与飞轮耦合的非线性动力学模型,实现了多运动模式与多地形条件下动力学建模的一致性;提出了融合双流时序Transformer与递推最小二乘的状态参数协同在线估计和基于元学习调参的自适应模型预测控制方法,提高了球形机器人在地形扰动与模型时变条件下的轨迹跟踪精度、动态响应速度和鲁棒性;搭建了轮摆复合驱动球形机器人性能验证平台,在多地形环境下对机器人动力学特性与控制性能进行了实验验证。
武鑫雨的博士学位论文题目为《多关节耦合下肢康复外骨骼设计和动态力矩控制方法研究》。该研究依托国家重点研发计划项目,深入开展了多关节耦合下肢康复外骨骼设计和动态力矩控制方法研究,选题具有重要的理论意义和工程应用价值。论文取得的创新性成果包括:设计了一种髋膝踝多关节耦合辅助的下肢康复外骨骼,通过集成离合器结构,实现了单电机对膝、踝关节的分时辅助,该设计在步态站立相可依时序分别驱动膝、踝关节且不影响髋关节,在摆动相则有助于降低髋关节负荷,结构紧凑且可按需组合;提出了结合深度可分离卷积与自注意力的多模态融合网络模型,增强了惯性测量单元与光纤光栅肌肉形变信号的特征筛选与融合能力;构建了基于最大均值差异的域自适应迁移学习框架,有效对齐不同被试、康复阶段及人群的特征分布,提升了模型在跨域测试环境下的准确性与适应性;提出了基于踝膝单向离合器的分时控制方法,构建了顶层规划、中层同步、底层控制的层次化架构,实现髋、膝、踝关节的精准扭矩分配;提出了参数化调节的个性化扭矩曲线优化方法,自动生成髋、膝、踝关节的自适应辅助力矩轮廓,解决了因标准化力矩曲线导致的个体生物力学差异适配难题。
答辩过程中,委员会专家以严谨的学术态度认真听取了论文汇报,围绕研究选题、技术路线、创新点及应用价值等方面进行了全面评议,并就关键问题进行了深入提问。两位博士在答辩中思路清晰、表达准确,对专家提问逐一作出详实回答,并虚心听取了宝贵意见和建议。
经综合考察学位申请材料、评阅意见及现场答辩表现,答辩委员会一致认为,毛涵和武鑫雨的论文结构严谨、内容充实,研究工作系统深入,体现了扎实的理论基础和良好的科研能力。经无记名投票表决,一致同意通过博士学位论文答辩,并建议授予工学博士学位。会议决议由答辩委员会主席周光辉教授宣布。
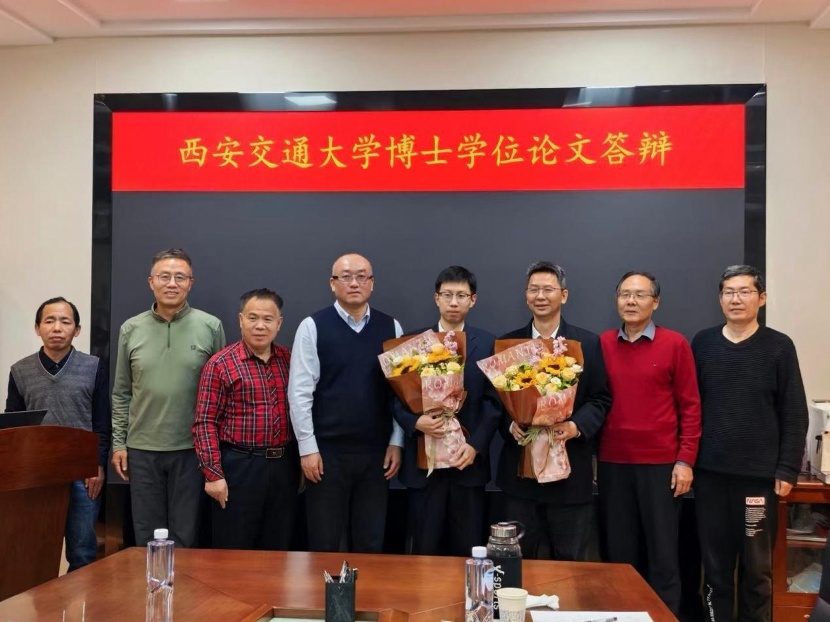
答辩结束后,毛涵、武鑫雨与导师朱爱斌教授及答辩委员会专家合影留念。
毛涵在攻读博士学位期间共发表SCI/EI论文4篇,积极参与多项科研项目,在球形机器人领域开展了系统性研究,展现出良好的科研素养与团队协作能力。他的顺利毕业不仅是个人不懈努力的成果,也体现了团队长期积累的科研实力。
武鑫雨在攻读博士学位期间共发表SCI/EI论文4篇,积极参与多项科研项目,在外骨骼机器人领域开展了系统性研究,展现出良好的科研素养与团队协作能力。他的顺利毕业不仅是个人不懈努力的成果,也体现了团队长期积累的科研实力。
在此,谨向毛涵、武鑫雨顺利通过博士学位论文答辩表示热烈祝贺,并祝愿其在未来科研与职业发展道路上再创佳绩。