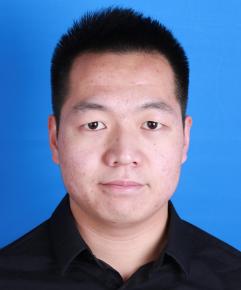
武成帅
理论研究:可信学习与决策(Trustworthy Learning & Decision), 复杂动态系统分析与控制,收缩理论,网络化系统可扩展控制, 无源控制等。
应用研究:视觉动作泛适具身智能(Vision-Action Versatile Embodiment)。
实验平台:UR7E工业协作机械臂平台;宇树A2W+Z1四足轮式机器狗加机械臂移动操作平台。


 研究领域