大模型驱动的多复合机器人协同感知、导航与操作研究
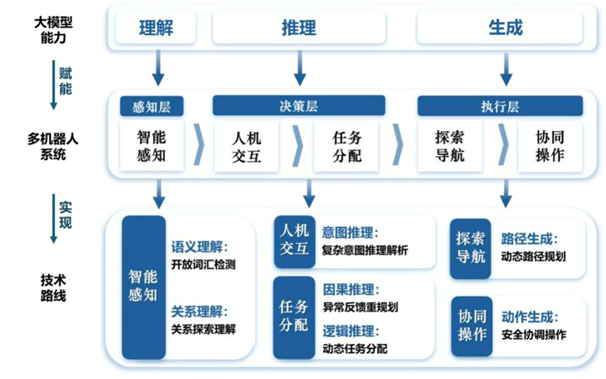
由移动平台与机械臂深度融合构成的复合机器人,作为一种集成自主移动、灵巧操作及与环境交互能力的机器人形态,已成为实现新一代具身智能机器人技术的重要载体。2025年,《政府工作报告》首次提出发展具身智能,国务院提出推进“人工智能+”行动,Science Robotics期刊指出机器人探索导航与复杂操作是该领域的核心挑战之一。随着工业人工智能的快速发展,为应对复杂环境和任务挑战,亟需发展多机器人协同作业方法,进一步提升我国机器人智能化水平。课题组近年研究大模型驱动的多复合机器人协同感知、导航与操作基础理论与关键技术,包括人类意图理解、复杂任务拆解、协同环境探索、多智能体动态协同调度等关键技术,研究内容贯穿“感知-决策-执行”全链路,突破多机器人系统存在的开放环境认知理解不全、复杂任务解析决策不当、多机器人协同操作不准等瓶颈难题,实现面向智慧图书馆、智慧工厂等大范围复杂工业场景下多复合机器人协同作业,提升具身机器人在跨场景应用的适应性、鲁棒性和推理能力。
课题组近年在该方向承担了国家重点研发计划“智能机器人”专项青年科学家项目、国家青年人才计划项目、国家自然科学基金面上项目、新一代人工智能国家科技重大专项子课题、广东省重点领域研发计划项目子课题等重要科研项目,在人工智能与机器人领域著名期刊如中国工程科学、TPAMI、IJCV、TIP等,和著名国际会议如CVPR、ICCV、AAAI等发表论文60余篇,部分代表性科研成果等被MIT、谷歌DeepMind等著名机构的学者高度评价,被嘉腾机器人、为旌科技等行业领先企业采纳和部署应用。
1、总体研究内容及框架
2、大模型驱动的人类意图理解与复杂任务拆解
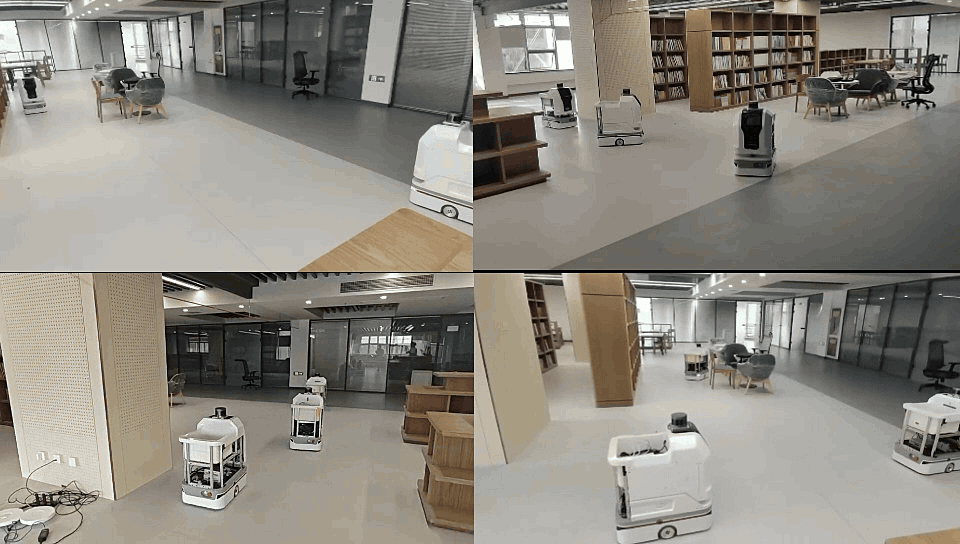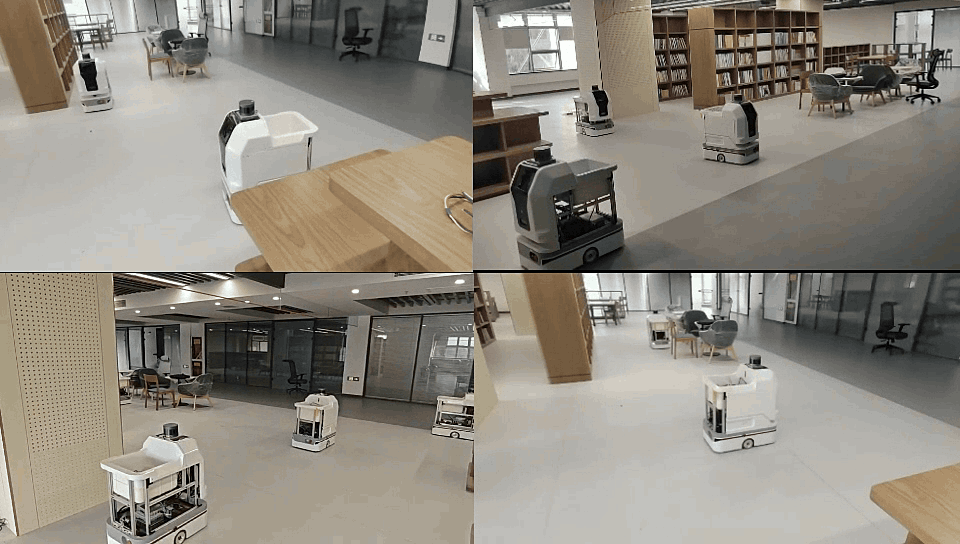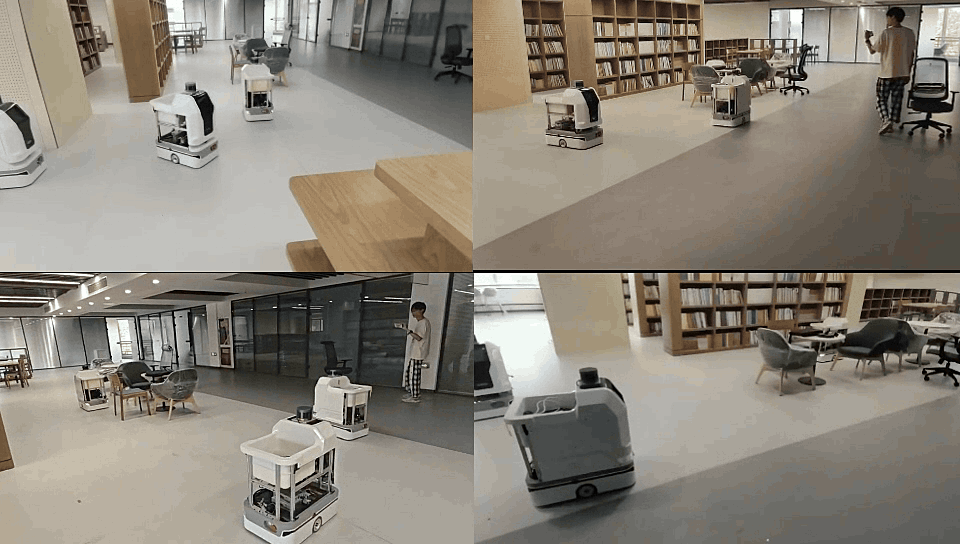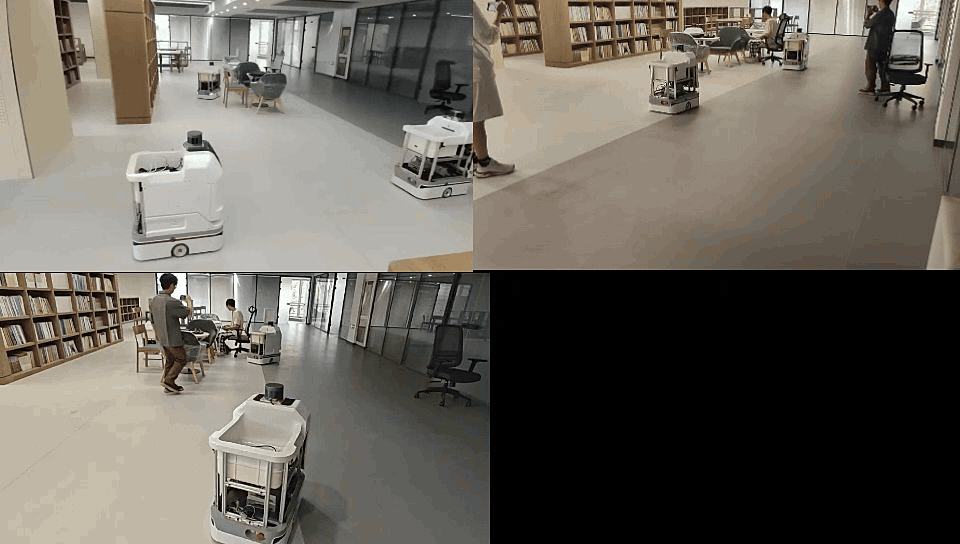
3、室内场景的多智能体协作与障碍物感知
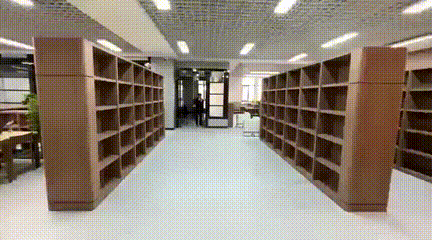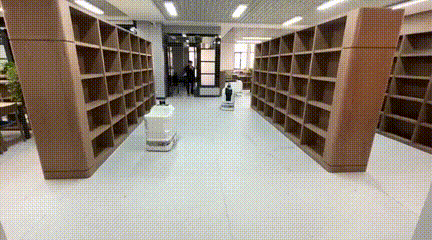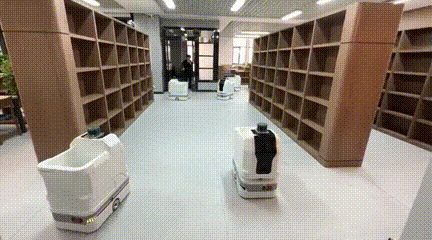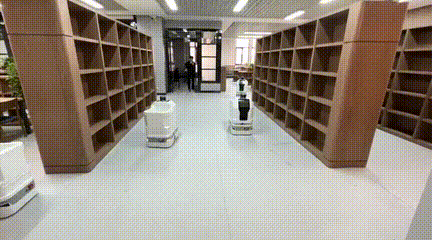
4、结构化场景的自主移动机器人任务分配
5、交通场景的多视角环境感知与定位