具身智能机器人实验室
具身智能机器人实验室面向真实物理世界中的感知、决策与操作问题,围绕人形机器人、机器狗、机械臂和灵巧手等平台开展研究与系统集成。实验室建设医疗康养、敏捷家政、工业装配三类典型场景,推动机器人从单机演示走向可落地的任务能力。
在医疗康养场景中,结合人形机器人或机器狗完成陪伴看护、辅助取送、康复训练等近身交互任务,强调安全、柔顺与人机协同。在敏捷家政场景中,以人形机器人、机器狗、机械臂协同完成室内巡检、物品搬运、家务操作等动态任务,验证复杂家居环境中的移动与操作能力。在工业装配场景中,以机械臂和灵巧手为核心,开展精密抓取、装配与产线协同实验,探索柔性制造条件下的高可靠作业。
实验室以场景牵引技术,贯通感知、规划、控制和操作全链路,为具身智能在康养、家居与工业中的应用提供可验证的研究平台。
一、人形机器人
人形机器人采用宇树 G1,并配备 Dex3-1 三指力控灵巧双手,面向家庭与医疗场景开展移动操作任务。整机站立尺寸约 1320×450×200 mm、带电池约 35 kg,整机自由度最高可达 23–43(单腿 6、单臂 5,腰部与手腕可加选),膝关节峰值扭矩约 120 N·m,单臂最大负载约 3 kg,手臂臂展约 0.45 m。机身配备深度相机与 3D 激光雷达、四麦克风阵列,快拆锂电池 9000 mAh、续航约 2 小时, onboard 为 8 核 CPU,并可加装高算力模组,支持室内走近目标、定位抓取与近身协同。末端 Dex3-1 单手 7 自由度(拇指 3、食指 2、中指 2),重量 710 g,采用力位混合控制,单手 33 个触觉传感点,感知范围约 10 g–2500 g,常规抓取负载约 500 g、指尖重复定位精度 ±2 mm,可完成开关柜门、抓取递送、辅助取物等精细作业,为医疗康养与敏捷家政提供可落地的人机协同实验载体。
 |
 |
| (a)病号服递送至病床 | (b)果篮跨桌转运 |
 |
 |
| (c)开柜收纳并关柜门 | (d)洗衣篮搬运至洗衣机 |
图1 人形机器人真机实验案例演示
二、机器狗
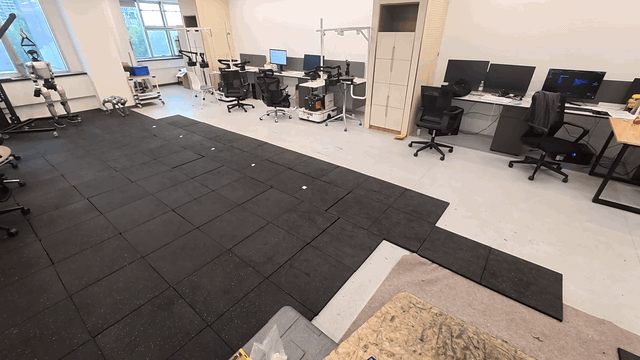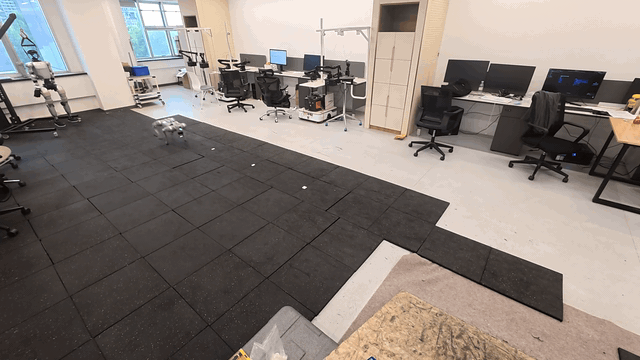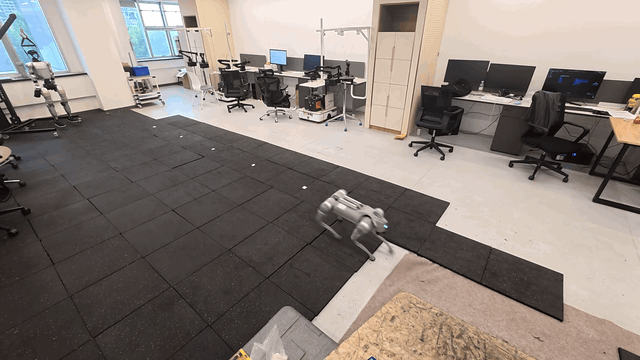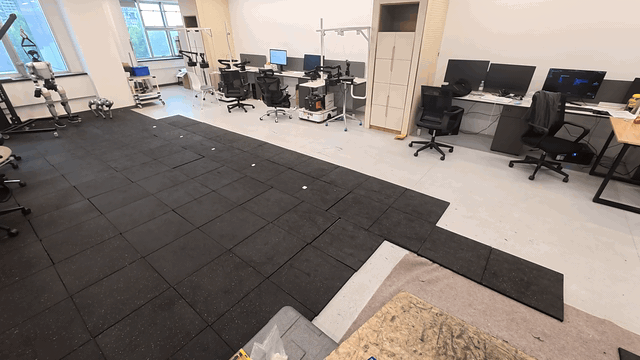
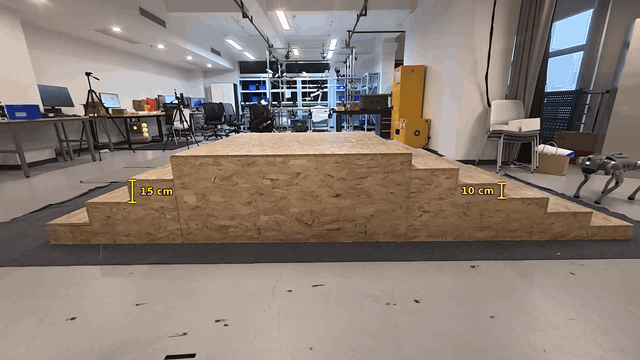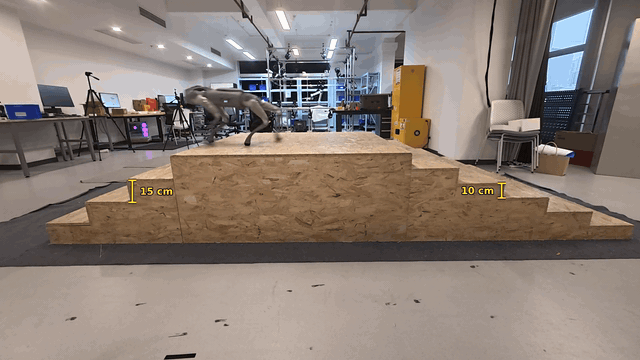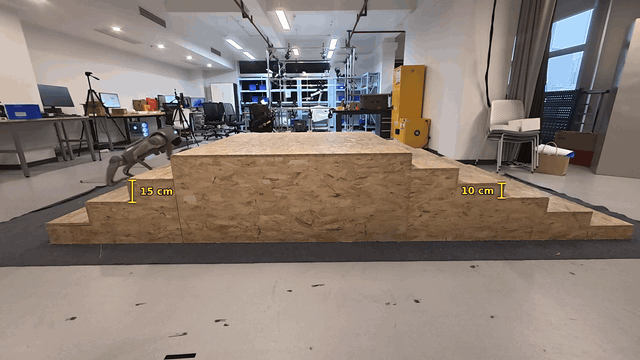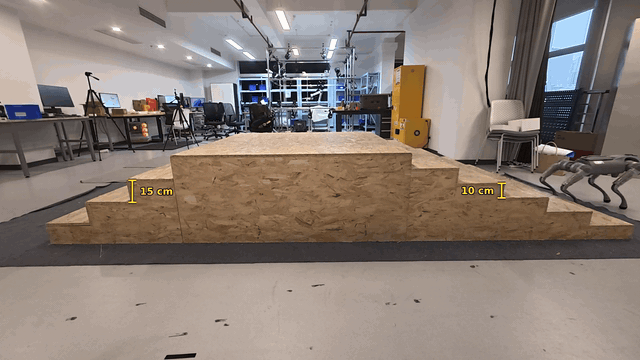
机器狗采用宇树 Go2 EDU,面向室内外复杂地形开展移动与巡检任务。整机站立尺寸约 70×31×40 cm、带电池约 15 kg,铝合金机身配 12 个精密关节电机,最大关节扭矩约 45 N·m;常规载荷约 8 kg(极限约 12 kg),运动速度 0–3.7 m/s,实验室极限约 5 m/s,可跨越约 16 cm 落差、攀爬约 40° 斜坡。平台具备高速奔跑、前后机动、台阶攀爬、斜坡通行和高台越障等能力,并配备超广角 3D 激光雷达、高清广角相机、深度相机与足端力传感器,支持探物避障与 ISS 2.0 智能伴随。EDU 版本标配 15000 mAh 长续航电池(约 2–4 小时)、8 核高性能 CPU,可选 NVIDIA Jetson Orin(约 40–100 TOPS),并开放二次开发接口,可在实验室、楼道与康养家居环境中完成跟随、巡视和到达指定位置等作业,为医疗康养与敏捷家政提供灵活的地面移动载体,并与人形机器人形成协同。
 |
 |
| (a)俯视高速奔跑 | (b)高台越障攀爬 |
 |
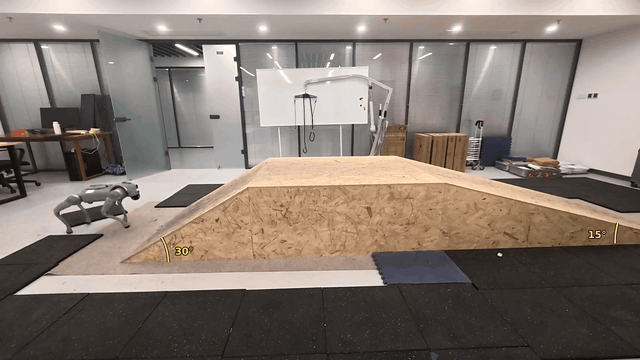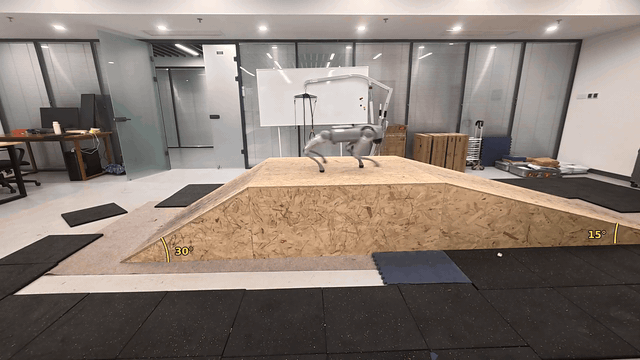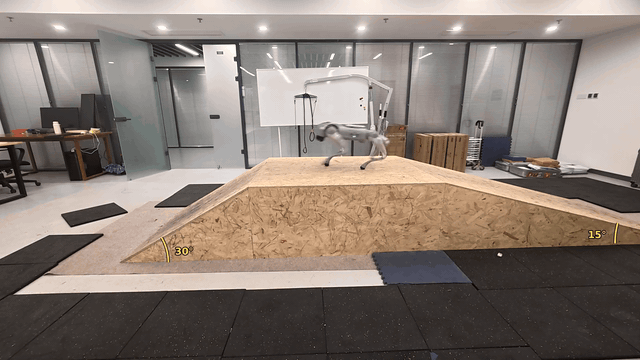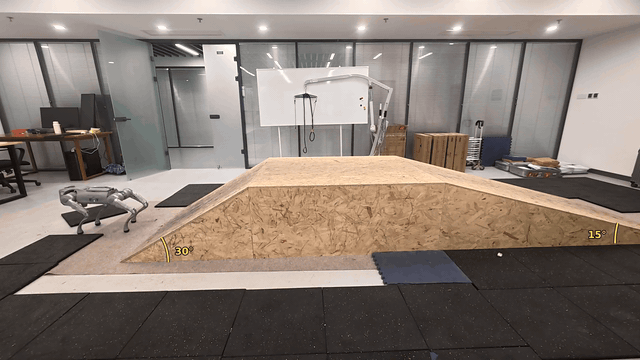 |
| (c)台阶上下攀爬 | (d)斜坡上下通行 |
图2 机器狗实验室内真机实验案例演示
户外真机案例基于宇树 Go2 Edu,在园区、步道与公共活动场地完成非结构化地形通行。相对室内标准斜坡与台阶,户外更强调松软、不规则和连续切换的真实地面。
真机覆盖的典型工况包括:落叶覆盖的松软土坡攀爬;碎石带与花岗岩步道之间的跨界行走;草坪与路缘石过渡;沙地陷足条件下的连续迈步;带凸起点的斜面越障;以及户外木栈道台阶、石阶上下与园区步道巡行。上述案例表明,机器狗可在泥地、碎石、沙地、草坪和台阶等混合地形中保持稳定移动,适用于园区巡检、跟随陪护和到达指定位置等户外作业。
图3 机器狗室内、室外真机实验案例展示
三、机械臂
机械臂采用 Franka Research 3(FR3)七自由度协作臂,额定负载 3 kg,最大工作半径 855 mm,重复定位精度优于 ±0.1 mm。七个关节均配置力矩传感器,可实时获取关节位置、速度、力矩及估计外力,并通过 1 kHz Franka Control Interface 实现位置、速度、阻抗和力矩控制。
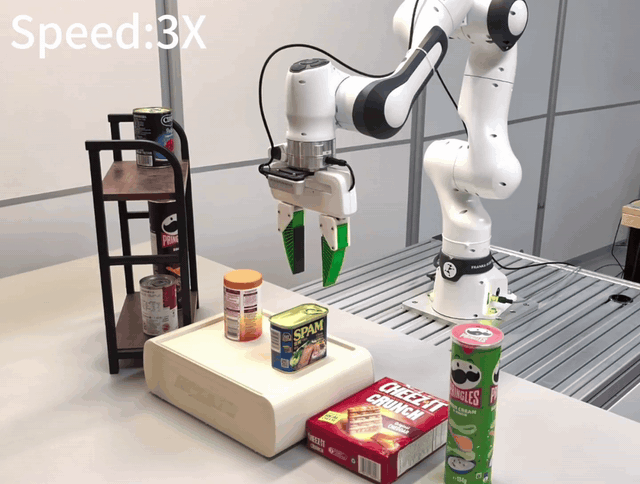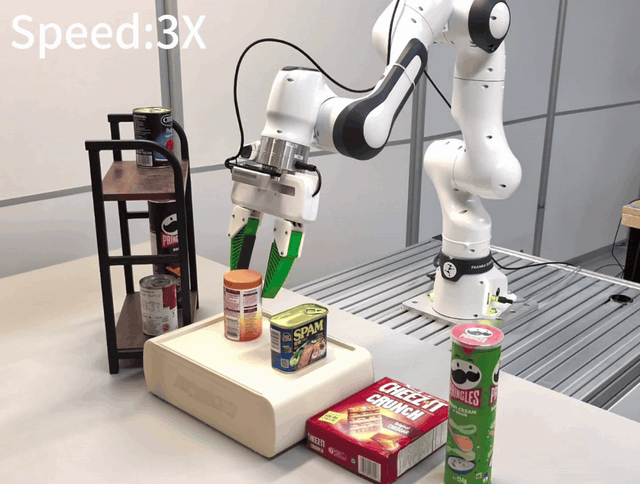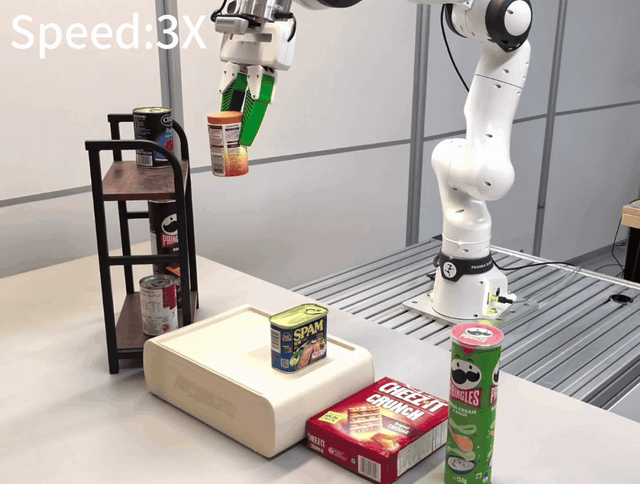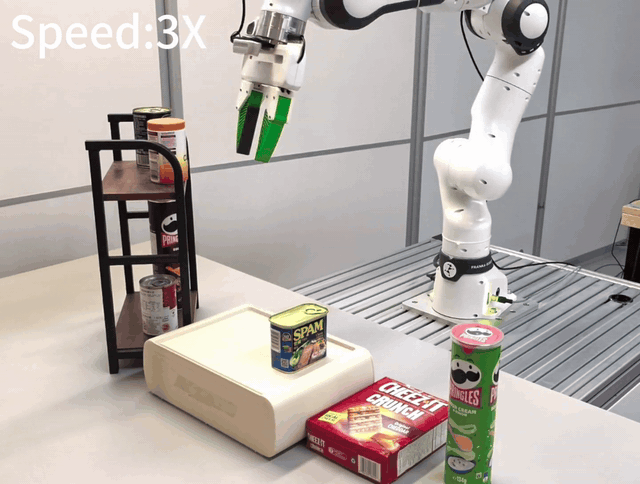
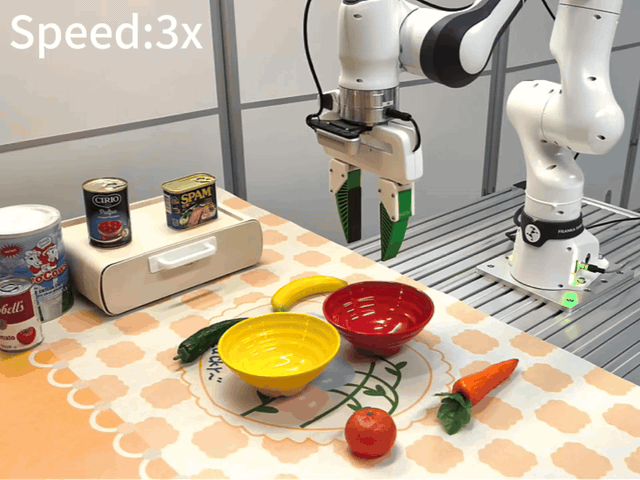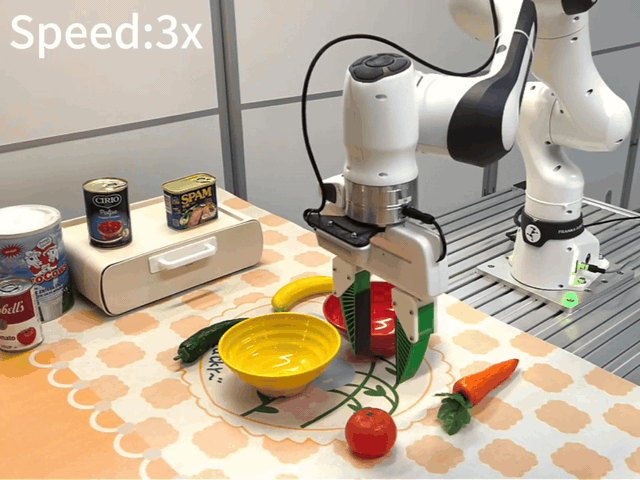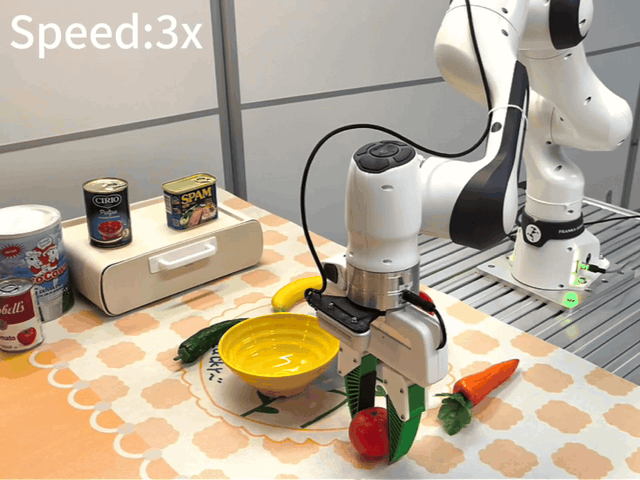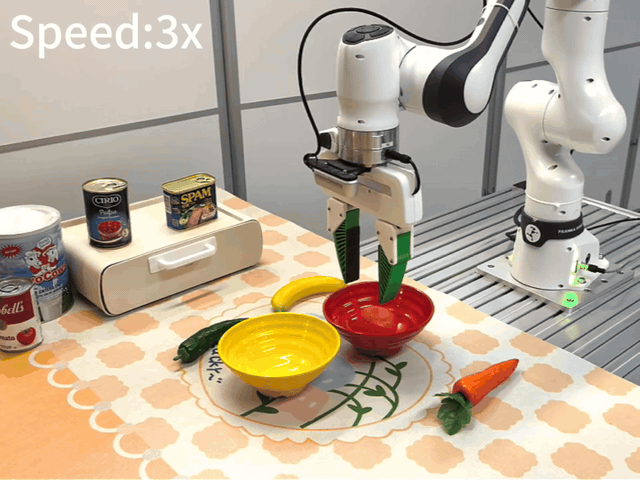
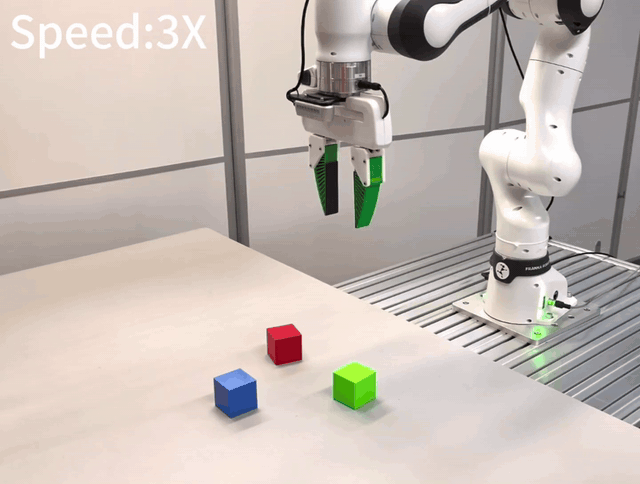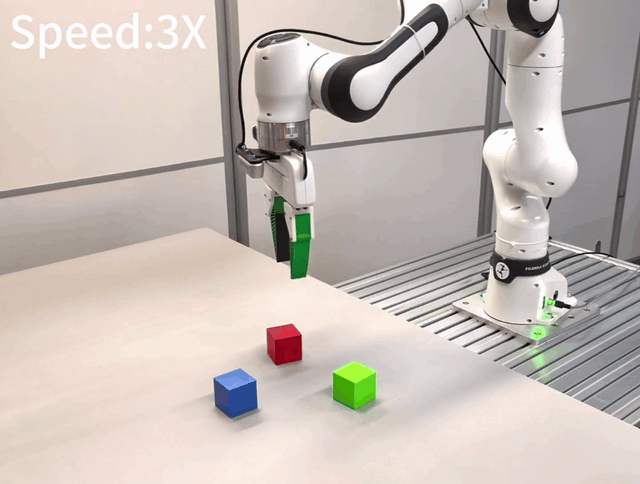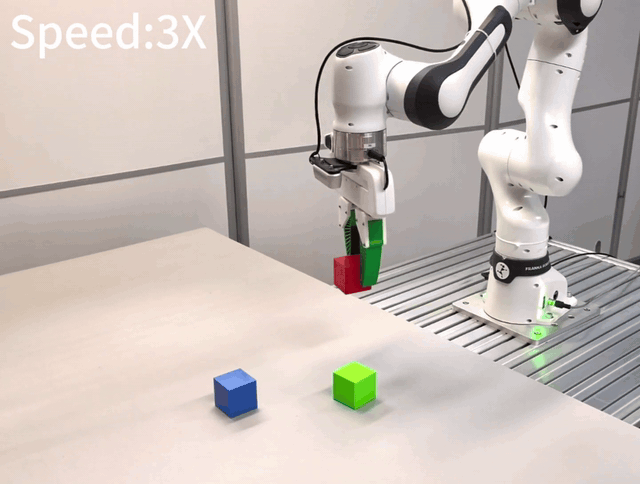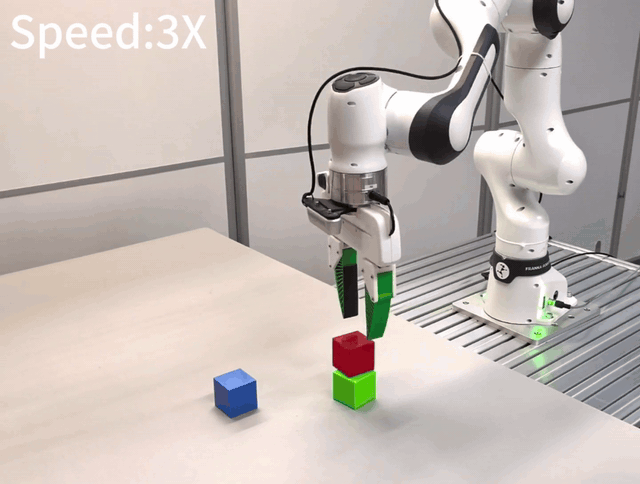
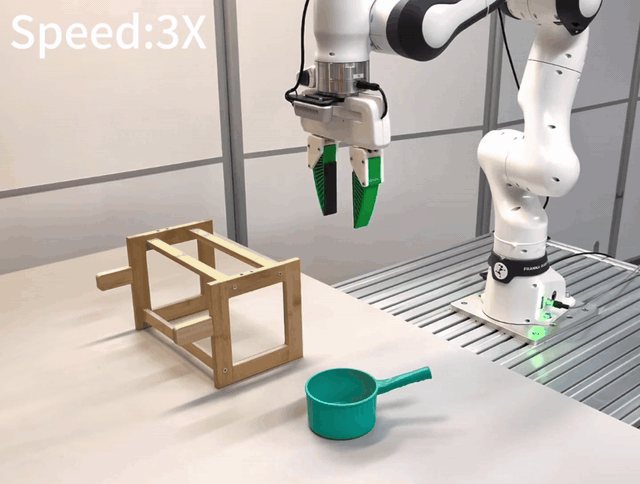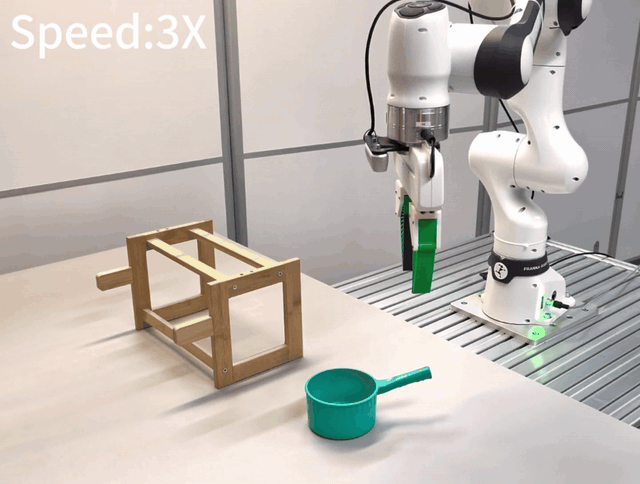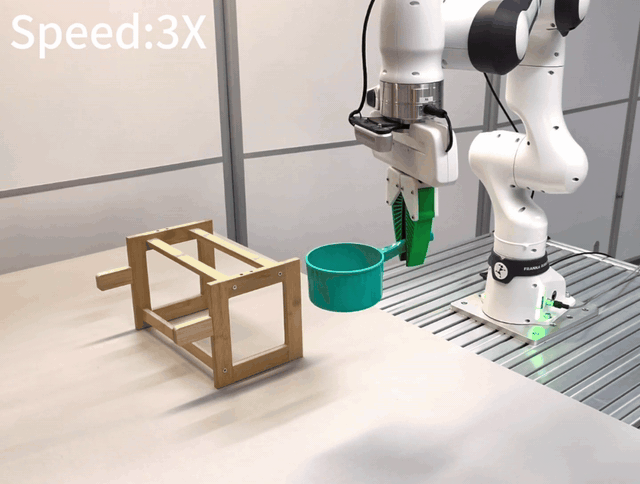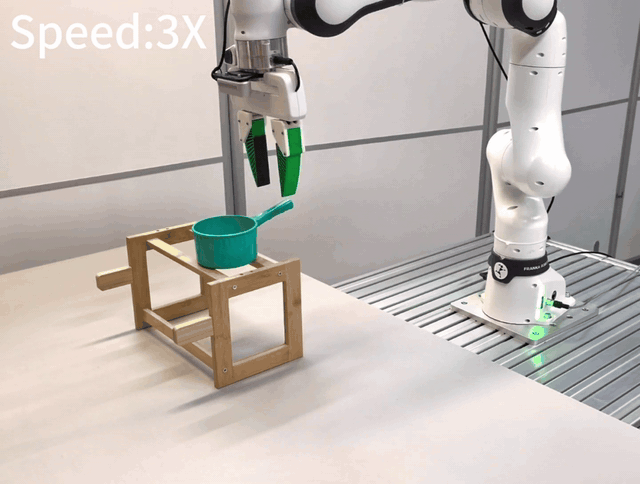
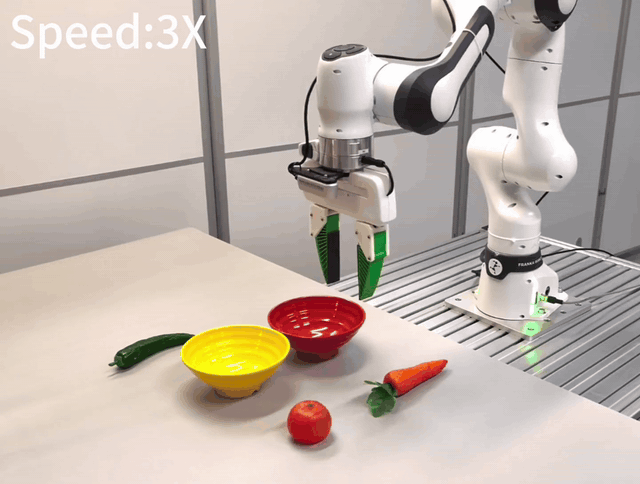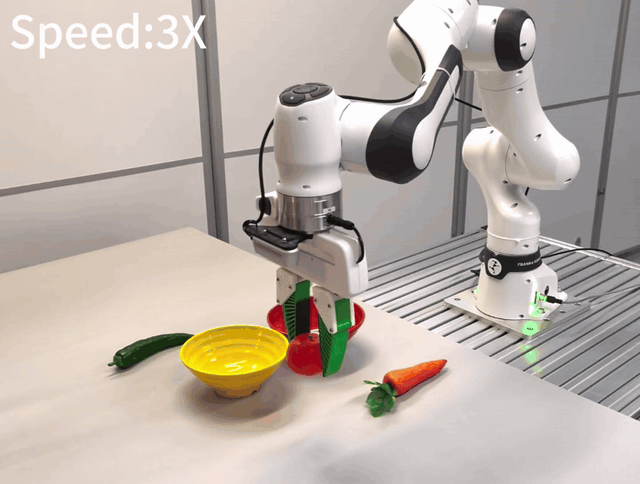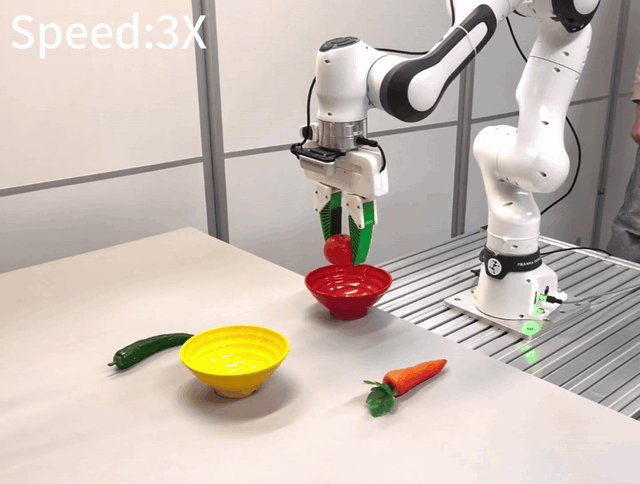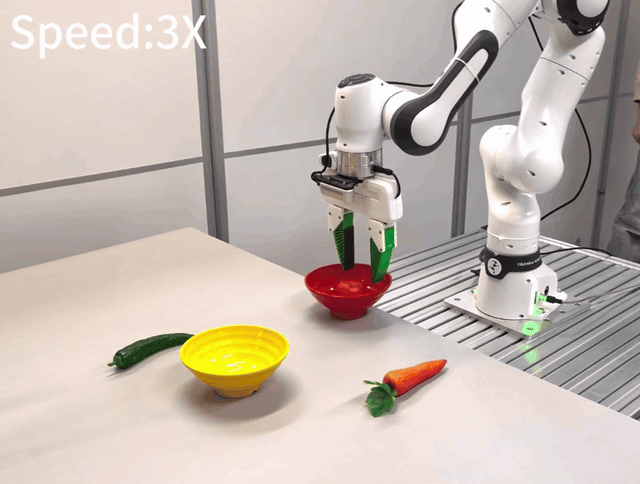
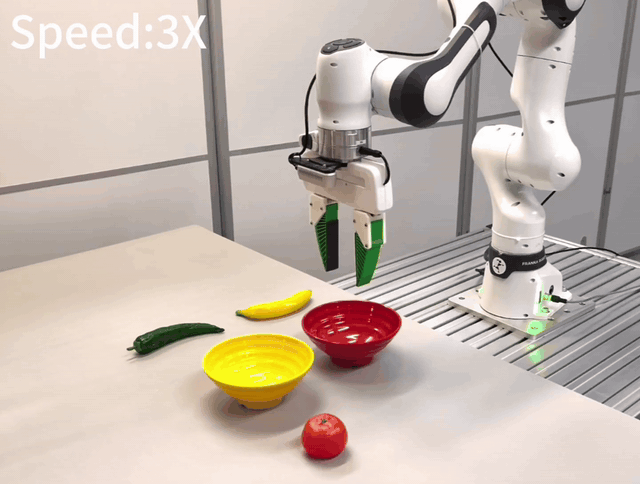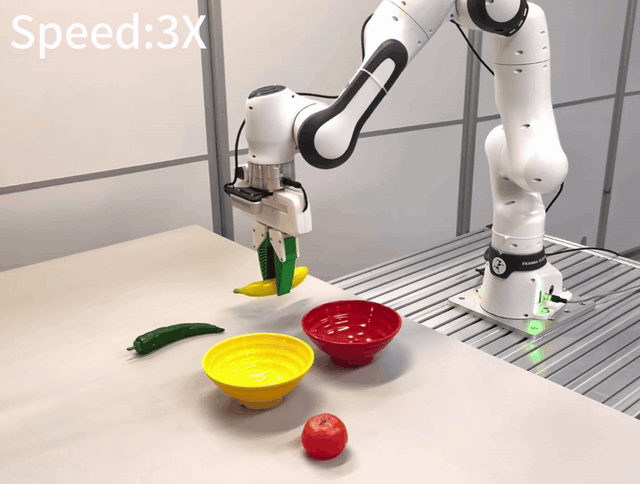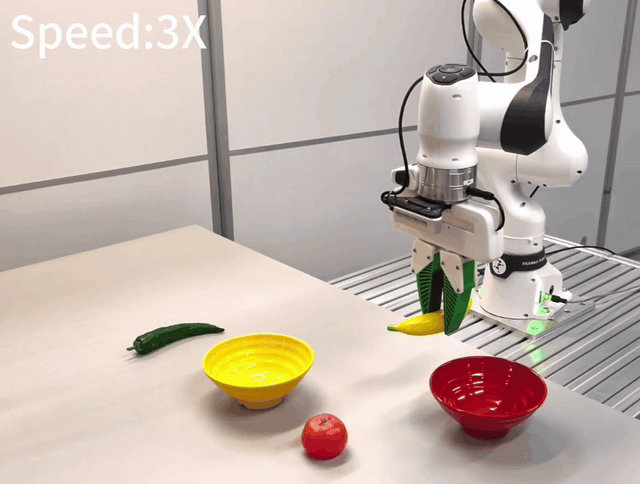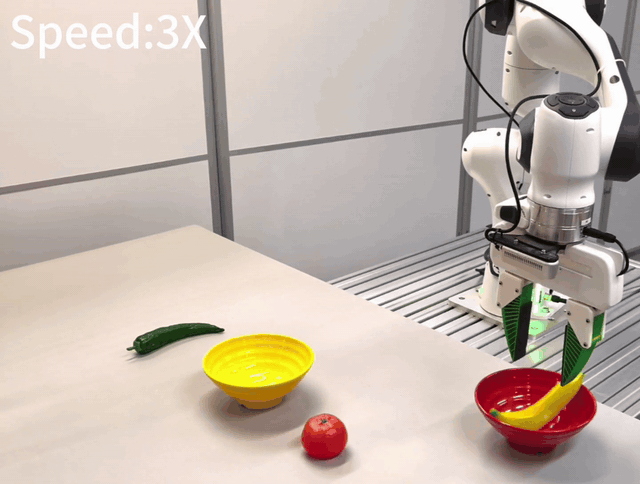
平台面向桌面精细操作与柔性装配,已覆盖水果分拣入碗、杯具挂放与套叠、锅具上架、罐装物品上架、方块堆叠与多物品长时程收纳等任务,并验证背景变化、视角变化和人员干扰下的泛化能力,为工业装配与敏捷家政场景提供高精度、可柔顺交互的操作实验载体。
 |
 |
| (a)橙罐上架 | (b)复杂背景下橙子分拣 |
 |
 |
| (c)方块堆叠 | (d)锅具挂放到木架 |
 |
 |
| (e)人为干扰下的橙子分拣 | (f)人为干扰下的香蕉分拣 |
图4 机械臂在桌面整理真机案例演示
四、灵巧手
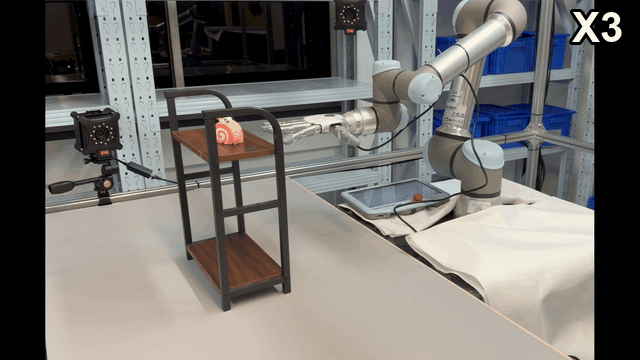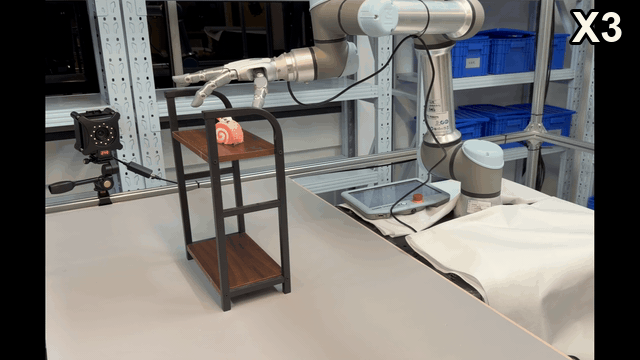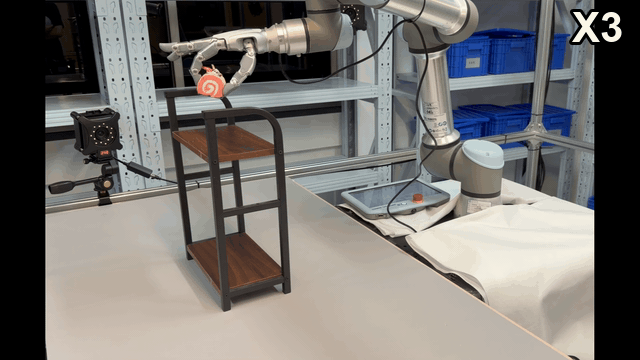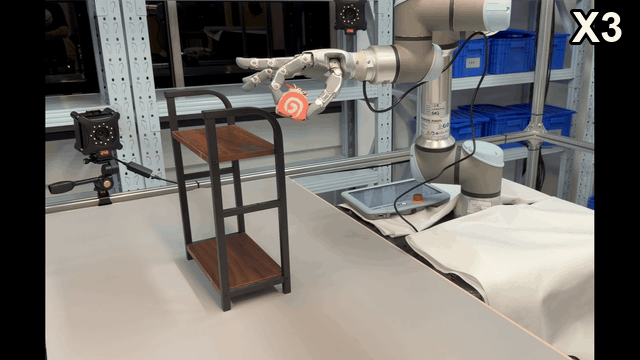
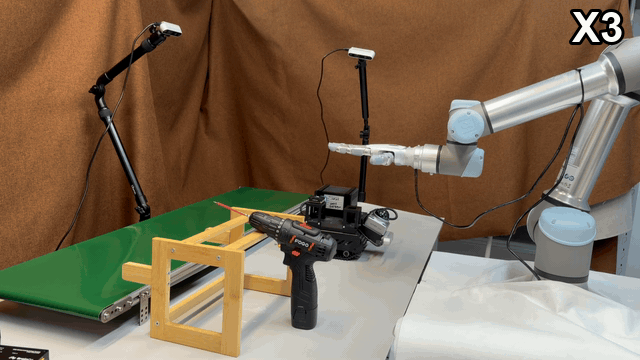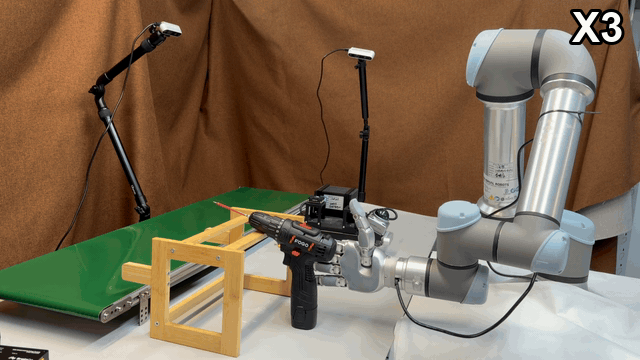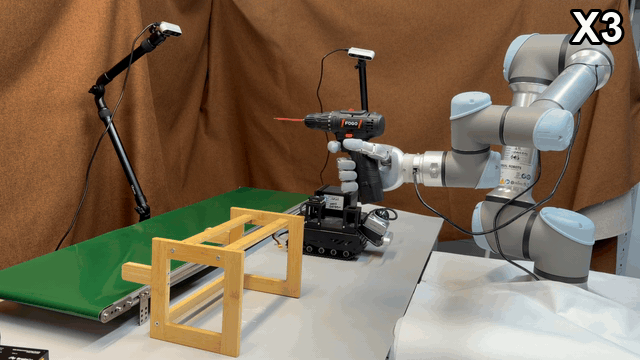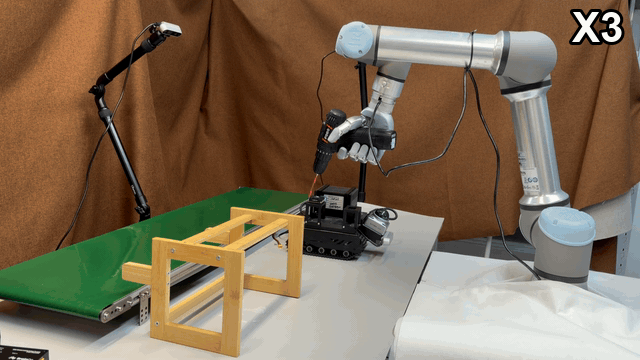
灵巧手采用强脑科技 BrainCo Revo 3 U21T 全掌触觉版,21 个全主动独立驱动自由度(四指各 4 DoF、拇指 5 DoF),整手尺寸 216 × 108 × 50 mm。最大主动握力不低于 100 N,指尖最大捏力不低于 25 N,整手负载 20 kg、四指负载 5 kg,抓握直径 10–150 mm,关节开合时间 0.33 s,重复运动精度 0.1°。手掌与五指覆盖全掌压阻阵列触觉,约 416 个触觉点、11 个模块,力值量程 0–20 N、分辨率 0.01 N、采样频率 100 Hz,可感知接触分布与力响应;支持位置、速度、电流、阻尼、阻抗等控制模式,并通过 EtherCAT / CAN FD / RS-485 以 500 Hz 通信。
应用上,灵巧手面向工业装配与敏捷家政中的精细操作。工业侧可完成拧螺丝、拧阀门、工具抓持、移液等接触丰富任务;家庭侧可完成物品搬运、家电开合与取放。依托遥操作与多指协同,可实现五指跟随、对指与长时序衔接;结合触觉闭环,能在气球、蛋糕、橡胶圈等柔性物体上减轻过度挤压、改善抓持,为精细操作与触觉反馈控制提供可落地的实验载体。
 |
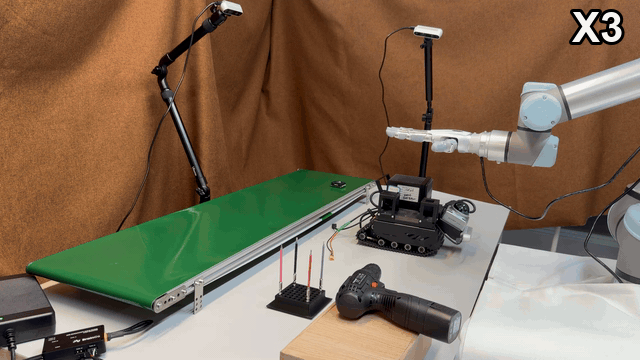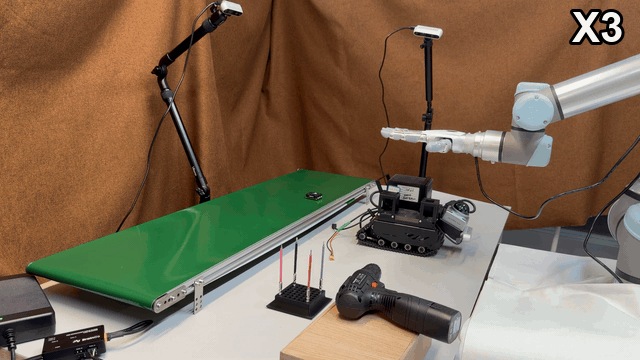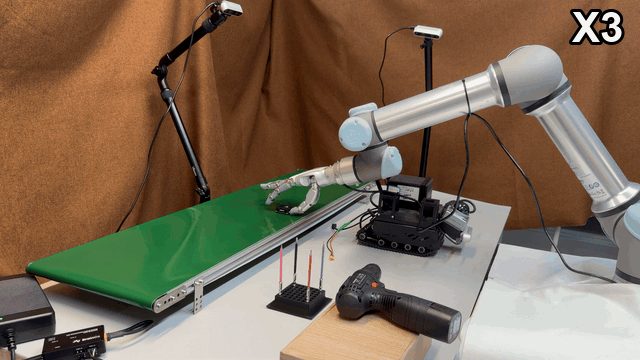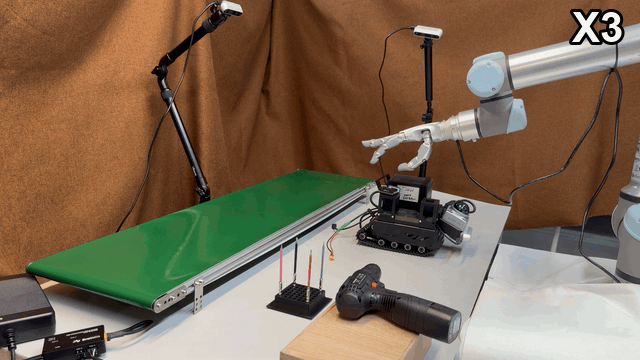 |
| (a)触觉辅助捏取蛋糕 | (b)传送带精细抓取 |
 |
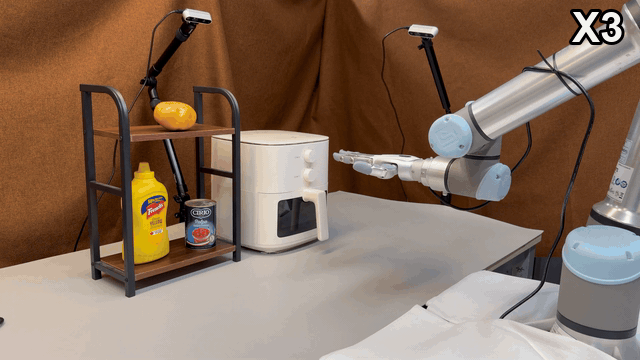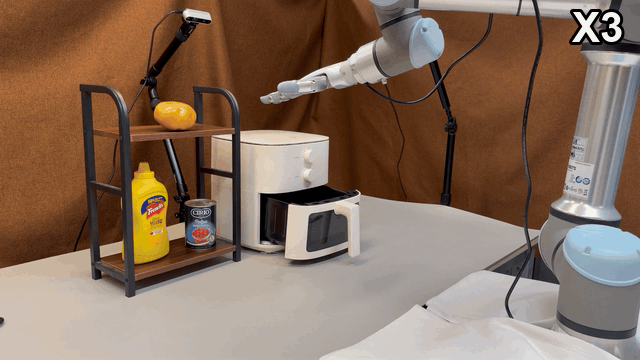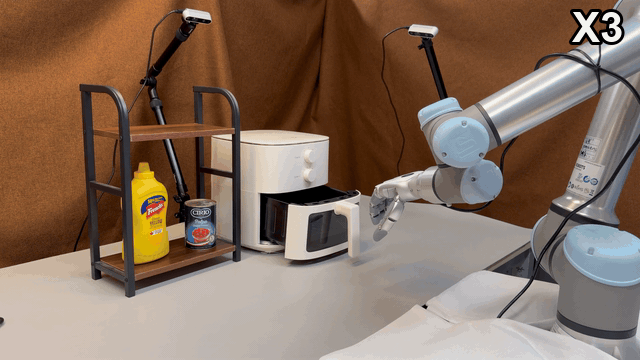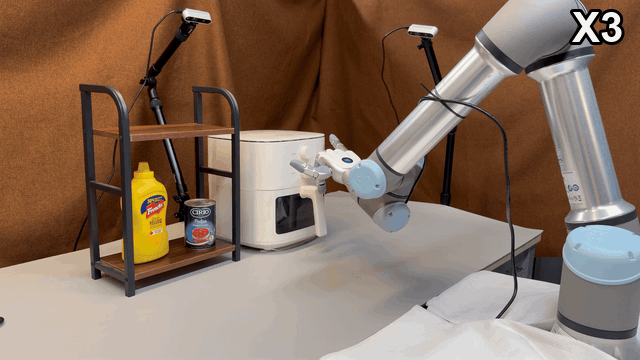 |
| (c)电钻工具抓持 | (d)空气炸锅开合放物 |
图5 灵巧手在精细操作中的案例演示